
GPS車速計
LC-8100A
ベクトル速度計
LC-8200A
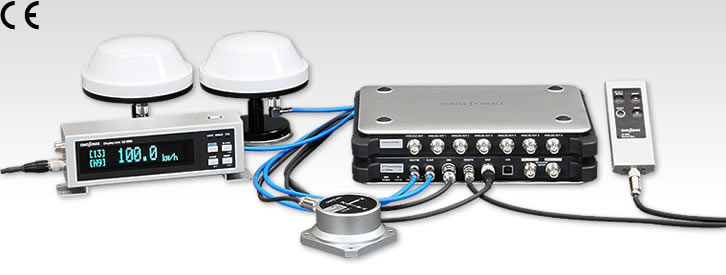
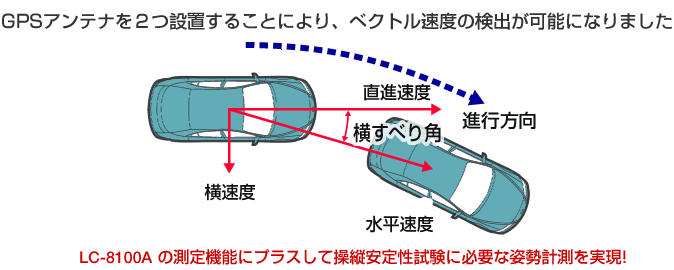
LC-8000Aシリーズ は GPS を利用した速度計で、車両の速度および走行距離を高精度に計測します。パルス出力の更新レート 100 Hz、遅れ時間 5 ms 以内のため、低速試験から加速試験、制動試験まで広範囲な走行試験測定に利用していただけます。また、LC-8200Aでは、ベクトル速度の検出が可能になりました。 軽量・コンパクトなシステムですので、車両へのセッティングも簡単です。
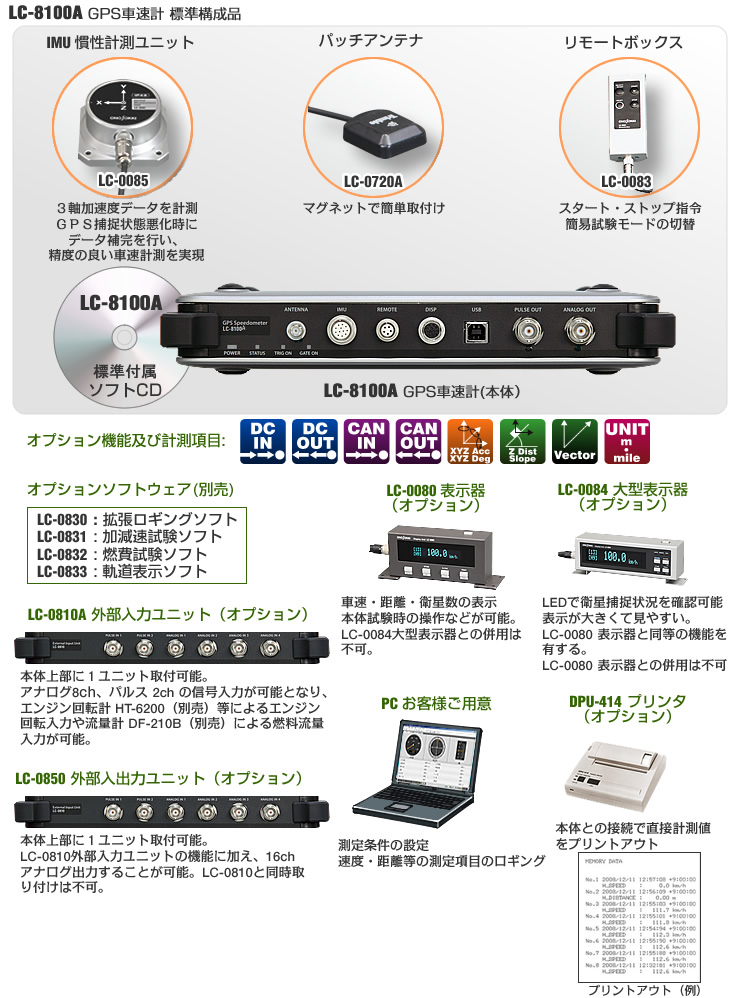
IMU(慣性計測ユニット)の標準搭載により、衛星捕捉状態が悪化する場所でも安定した測定が可能です。また、接続した PC から GPS 関連・測定条件等の設定や速度・距離等測定項目のロギングなどが可能となります。
LC-8000シリーズ は、多様な測定・試験にお使い頂けるよう、多彩な機能オプションを用意しています。
コンパクトな筐体設計
GPS センサー方式のため路面状況に影響されない試験が可能
衛星捕捉状態が悪化する場所でも IMU (慣性計測ユニット)により安定した測定が可能
GPS エンジンと IMU (慣性計測ユニット)の組み合わせにより、100 Hz の高い更新レートで遅れ時間 5 ms の高精度計測を実現
パルス出力の遅れ時間は 5 ms 以内と小さく、加速・減速試験や制動試験に適応した試験が可能
トレーサビリティ体系に準じた校正が可能 (トレーサビリティ体系図、試験成績書、校正証明書を用意)
オプションを組み合わせて、LC-8200Aへバージョンアップ可能 (LC-8100A)
前後加速度や勾配などの計測がオプションで可能 (LC-8100A)
直進速度、横速度、横すべり角、移動距離など30項目以上の計測が1台で可能 (LC-8200A)
取得データから選択して、3軸加速度、勾配角など16chアナログ出力が可能 (LC-8200A)
衛星ロスト時は LED と ブザーで認識が可能 (LC-8200A)
アナログ8ch、パルス5chの信号入力が可能 (LC-8200Aは標準、LC-8100Aはオプション)
垂直方向測定、3軸加速度・角度など各種測定がオプションで可能 (LC-8200Aは標準、LC-8100Aはオプション)
ロギング機能、加減速試験など各種車両試験がソフトウェアオプションにて可能
(LC-8200Aでは、拡張ロギングは標準付属)
CAN データの取り込みが可能 (オプション)
高精度データ計測
一般的に、GPS は緯度・経度を測定しますが、LC-8000Aシリーズは、緯度・経度情報だけでなく、衛星より送られる電波と移動体との ドップラー効果で移動体の速度を測るため高精度のデータ計測が可能です。
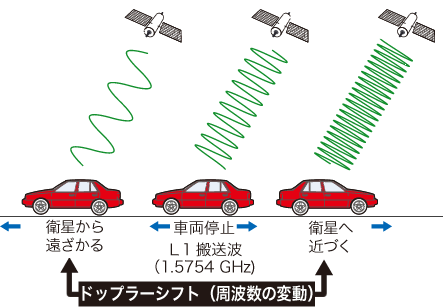
電波のドップラー効果により高精度な速度・距離データ計測を実現。
安定計測
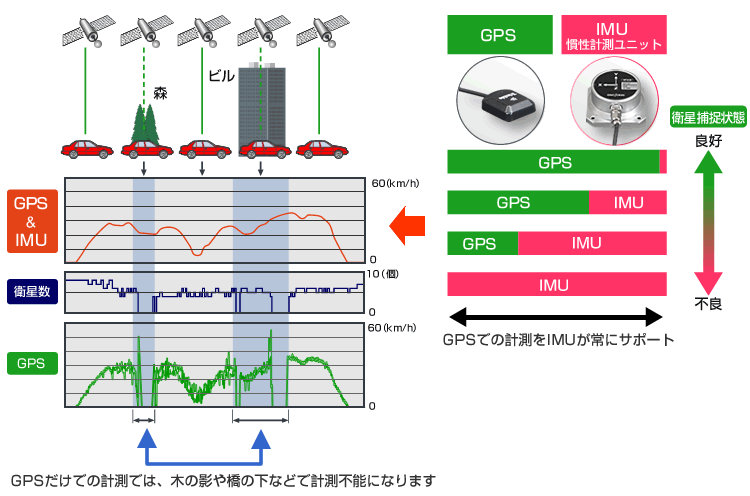
一般的に、GPS のみで速度計測する場合は、その衛星捕捉状態に左右されますが、LC-8000Aシリーズは、IMU (慣性計測ユニット)を使用し、その捕捉状態に 左右されず、安定した計測が可能です。
LC-8200A
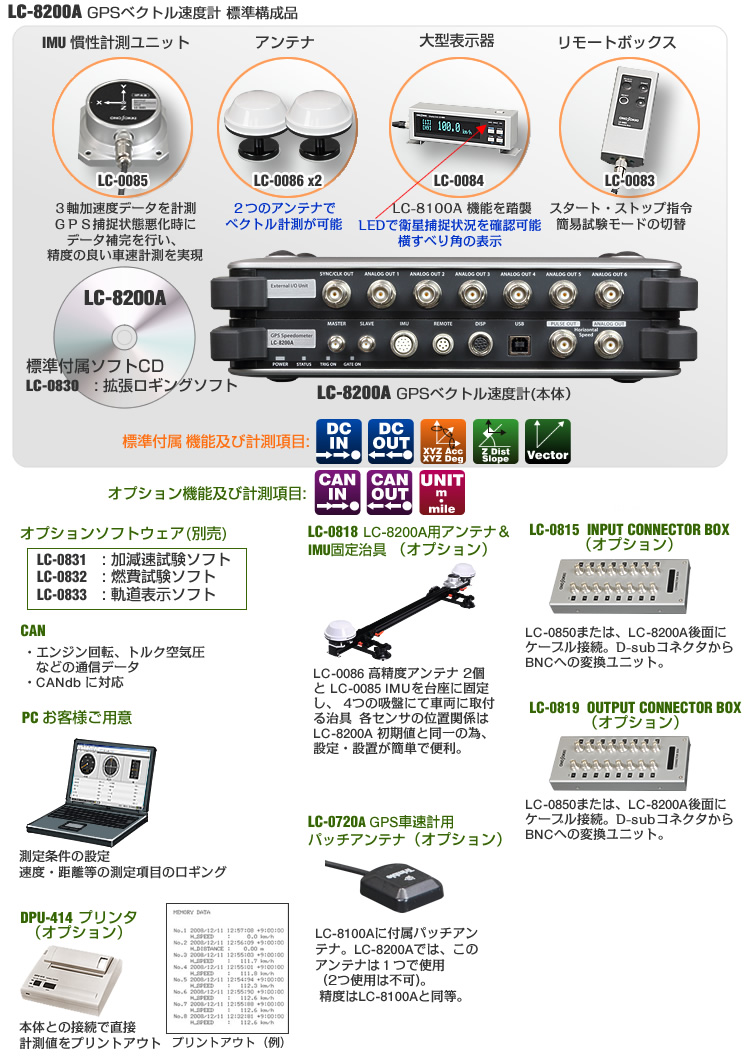
オプション機能(アイコン説明)

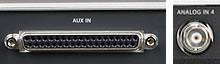
※ 右写真は、LC-0810A 正面でBNCにて入力可能
左写真は、LC-8200A 背面でD-Subにて入力可能
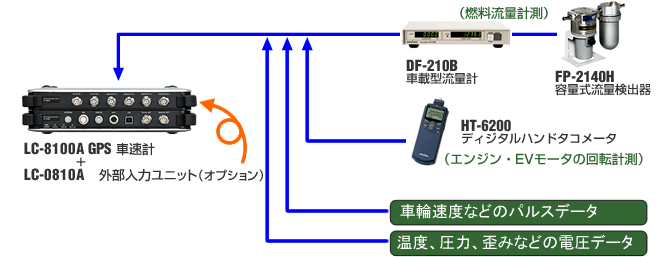
アナログ8ch、パルス2ch 以上の入力が可能。データは、PCでの ロギングが可能。入力電圧レンジは0 ~ ±10 V、0 ~ ±20 V。 LC-8100Aでは、オプションLC-0810A(外部入力ユニット)また は、LC-0850(外部入出力ユニット)が必要。

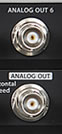
本体で計測しているデータをアナログ電圧で出力する機 能。出力電圧は最大10 V。多数あるデータのうちから 16ch 選択して出力。また、速度アナログ出力は標準で付属しています。 LC-8100Aでは、オプションLC-0850(外部入出力ユ ニット)が必要。
※ 写真はLC-8200A
上部アナログアウトは、任意設定可能
下部アナログアウトは、速度アナログアウトで標準装備

CAN 通信データを本体に取り込むことが可能。 CAN Ver2.0B 準拠。最大32ch。 LC-8100A、LC-8200A 共にオプションLC-0851(CAN 入力機 能)が必要。

本体で計測しているデータをCAN 通信で出力します。出力周期は 最大10 ms。CAN Ver2.0B 準拠。設定されたIDなどの内容を CANdbファイルに出力可能。 LC-8100A、LC-8200A 共に オプションLC-0811(CAN出力 機能)が必要。

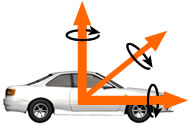 IMU(慣性計測ユニット)の XYZ 軸
方向の加速度、角速度、角度情報を
計測可能。
LC-8100Aでは、オプション LC-0821
(IMUデータ出力機能)が必要。

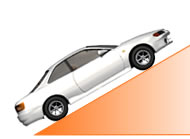 GPSの高さデータとIMUのZ軸デー
タにて垂直方向計測が可能。垂直方
向計測が可能の為、勾配計測も可能
です。
LC-8100Aでは、オプションLC-0822
(垂直方向測定機能)が必要。

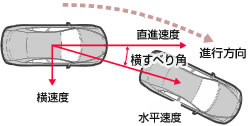
車両進行方向が2アンテナにより定義される事により、車両自体の 向きの計測も可能。 LC-8100Aでは、オプション LC-0823(ベクトル測定機能)が必要。

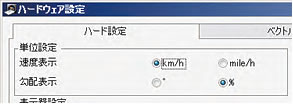
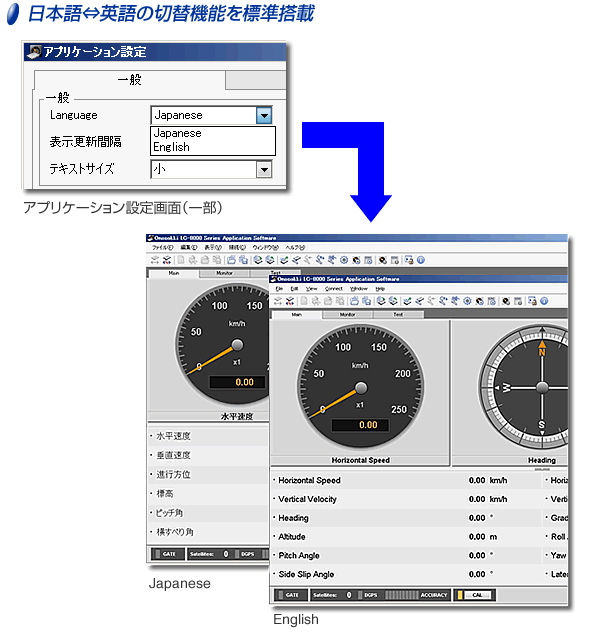
※ ソフト内設定画面で
km・mile の変更可能。
計測単位をkmから、mileに切り替えます。 LC-8100A、LC-8200A 共にオプションLC-0820(km/mile 切替機能)が必要。
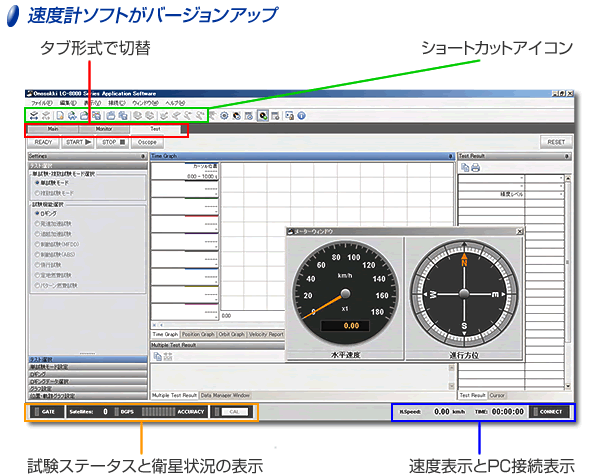
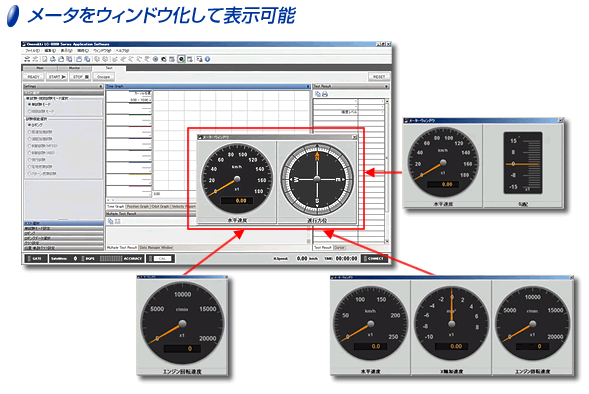

ソフトウェア(バージョン2)オプション機能
機能別ソフトウェア分類
データロギング機能 LC-0833
軌道表示 LC-0832
燃費試験 LC-0831
加減速試験 LC-0830 拡張ロギング |
|
|---|---|
|
|
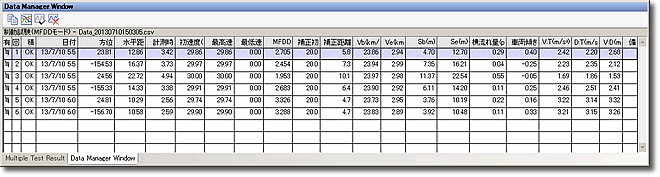
複数試験機能 LC-0832
燃費試験 LC-0831
加減速試験 LC-0830 拡張ロギング |
|
 |
|
CAN入力機能 LC-0851 CAN入力 |
CAN出力機能 LC-0811A CAN出力 |
|
|
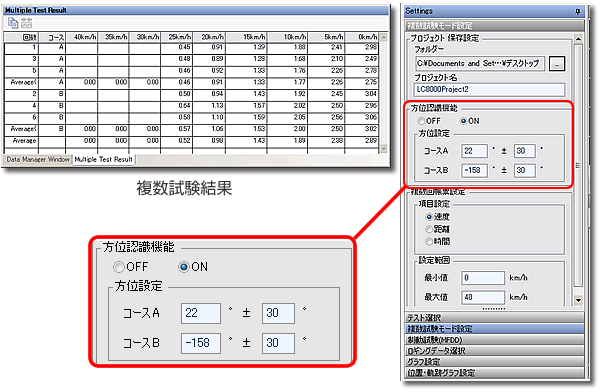
方位認識機能 LC-0832
燃費試験 LC-0831
加減速試験 LC-0830 拡張ロギング |
|
 |
|
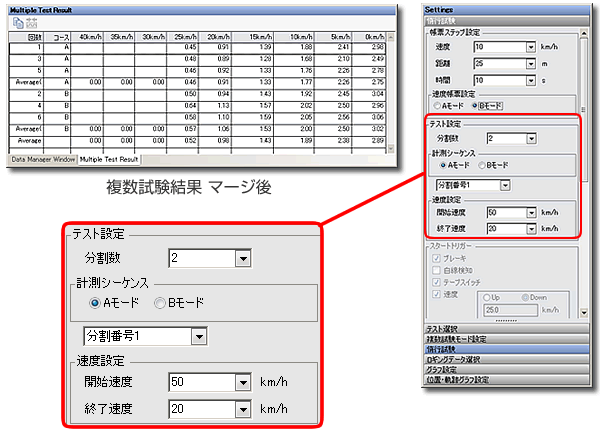
分割惰行試験機能 LC-0831 加減速試験 |
|
 |
|
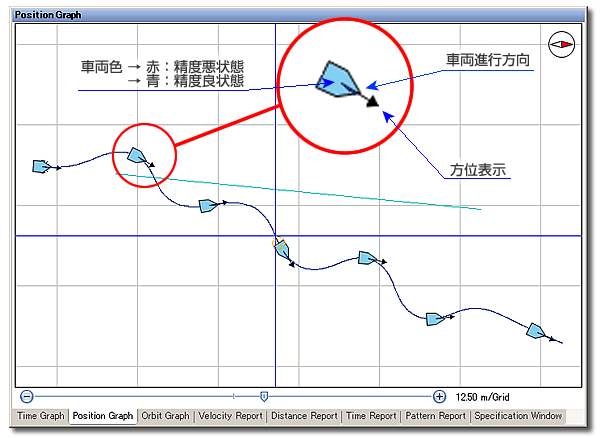
走行軌跡 車両進行方向表示 LC-0823
ベクトル測定 & LC-0833 軌道表示 LC-8200A ベクトル速度計 & LC-0833 軌道表示 |
|
 |
|
LC-8100A/LC-8200A 計測項目比較表
| 主な項目 | 計 測 | PCデータロギング | ||
|---|---|---|---|---|
| LC-8100A | LC-8200A | LC-8100A | LC-8200A | |
| 水平速度 | ○ | ○ | ○ | ○ |
| 水平距離 | ○ | ○ | ○ | ○ |
| 直進速度 | △※1 | ○※5 | △※6 | ○※5 |
| 直進距離 | △※1 | ○※5 | △※6 | ○※5 |
| 横速度 | △※1 | ○※5 | △※6 | ○※5 |
| 横距離 | △※1 | ○※5 | △※6 | ○※5 |
| 垂直速度 | △※2 | ○ | △※7 | ○ |
| 垂直距離 | △※2 | ○ | △※7 | ○ |
| 勾配 | △※2 | ○ | △※7 | ○ |
| 衛星数 | ○ | ○ | ○ | ○ |
| 進行方位 | ○ | ○ | ○ | ○ |
| 緯度 | ○ | ○ | ○ | ○ |
| 経度 | ○ | ○ | ○ | ○ |
| 標高 | ○ | ○ | ○ | ○ |
| 横すべり角 | △※1 | ○※5 | △※6 | ○※5 |
| ヨー、ピッチ、ロール角 | △※3 | ○ | △※8 | ○ |
| XYZ加速度(IMU座標軸) | △※3 | ○ | △※8 | ○ |
| XYZ角速度(IMU座標軸) | △※3 | ○ | △※8 | ○ |
| XYZ加速度(車両座標軸) | △※4 | ○ | △※9 | ○ |
| XYZ角速度(車両座標軸) | △※1 | ○ | △※9 | ○ |
| 車両姿勢角 | △※1 | ○※5 | △※6 | ○※5 |
※1 LC-0823 ベクトル測定機能の追加により計測が可能
※2 LC-0822 垂直方向測定機能の追加で計測が可能
※3 LC-0821 IMUデータ出力機能の追加で計測が可能
※4 LC-0821 IMUデータ出力機能およびLC-0823ベクトル測定機能の追加により計測が可能
※5 アンテナ1個では測定不可
※6 LC-0823 ベクトル測定機能およびソフトウェアオプション(LC-0830シリーズ)の追加によりロギングが可能
※7 LC-0822 垂直方向測定機能とソフトウェアオプション(LC-0830シリ ーズ)の追加でロギングが可能
※8 LC-0821 IMUデータ出力機能とソフトウェアオプション(LC-0830シリーズ)の追加でロギングが可能
※9 LC-0821 IMUデータ出力機能およびLC-0823ベクトル測定機能とソフトウェアオプション(LC-0830シリーズ)の追加によりロギングが可能
| LC-8120 GPS速度仪 | LC-8220 GPS矢量速度仪 | |||
|---|---|---|---|---|
| 更新周波数 | 100 Hz | |||
| 水平速度 | 測定範囲 | 0.1 ~ 500.0 km/h | ||
| 精度 | ±0.1 km/h*1 | |||
| 水平距離 | 精度 | ±0.05 %*2 | ||
| 直進速度 | 測定範囲 | -(LC-0823 にて 対応可) | -500.0 ~ 500.0 km/h | |
| 精度 | -(LC-0823 にて 対応可) | ±0.2 km/h*3 | ||
| 直進距離 | 精度 | -(LC-0823 にて 対応可) | ±0.1 %*4 | |
| 横速度 | 測定範囲 | -(LC-0823 にて 対応可) | -20.0 ~ 20.0 m/s | |
| 精度 | -(LC-0823 にて 対応可) | ±0.08 m/s*5 | ||
| 横距離 | 精度 | -(LC-0823 にて 対応可) | ±0.15 %*6 | |
| 横すぺり角 | 測定範囲 | -(LC-0823 にて 対応可) | -25.0 ~ 25.0° | |
| 参考精度 | -(LC-0823 にて 対応可) | 0.15°RMS*7 | ||
| ヨー角 | 測定範囲 | -(LC-0821 にて 対応可) | -180.0 ~ 180.0° | |
| 参考精度 | -(LC-0821 にて 対応可) | ±0.1°RMS*8 | ||
| 車両姿勢角 | 測定範囲 | -(LC-0823 にて 対応可) | -180.0 ~ 180.0° | |
| 参考精度 | -(LC-0823 にて 対応可) | ±0.1°RMS*8 | ||
| X,Y,Z 加速度 |
測定範囲 | -(LC-0821 にて 対応可) | -98.0 ~ 98.0 m/s2 *9 | |
| 直線性 | -(LC-0821 にて 対応可) | ±0.2 % / FS(参考精度)*9 | ||
| X,Y,Z 角速度 |
測定範囲 | -(LC-0821 にて 対応可) | -150.0 ~ 150.0°/s *9 | |
| 精度 | -(LC-0821 にて 対応可) | ±0.1 % / FS(参考精度)*9 | ||
| アナログ (速度) 出力 |
電圧範囲 | 0 ~ 10 V/0 ~ 500 km/h(付属ソフトウェアにて変更可能) | ||
| 直線性 | ±0.2 % 以内 | |||
| 負荷抵抗 | 負荷 10 kΩ以上 | |||
| 温度安定度 | ±0.05 % / FS/℃ | |||
| 出力遅れ | 5 ms 以内 | |||
| パルス (距離) 出力 |
分解能 | 1、5、10 mm/P 切替可能 | ||
| 出力遅れ | 5 ms以内 | |||
| DUTY | 50 % ±10 % | |||
| 負荷抵抗 | 負荷 10 kΩ以上 | |||
| レベル | TTL | |||
| 任意 アナログ 出力 |
項目 | -(LC-0850 にて 対応可) | 水平速度、直進速度、横速度、垂直速度、
衛星数、進行方位、北方向速度、東方向
速度、横すべり角、ヨー角、ピッチ角、
ロール角、IMU座標軸XYZ加速度、
I MU座標軸XYZ角速度、勾配角、衛星ロストフラグ、車両座標軸XYZ加速度、
車両座標軸XYZ角速度、車両姿勢角、
任意位置直進速度、任意位置横速度、
任意位置垂直速度、任意位置横すべり角 より 16ch を選択 |
|
| 出力電圧 | -(LC-0850 にて 対応可) | -10.0~10.0 V(PCソフトにて変更可能) | ||
| オフセット | -(LC-0850 にて 対応可) | ±50 mV以内 | ||
| 直線性 | -(LC-0850 にて 対応可) | ± 0.5 % / FS | ||
| 温度安定度 | -(LC-0850 にて 対応可) | ± 0.05 % / FS/℃ | ||
| 出力周波数 | -(LC-0850 にて 対応可) | 100 Hz | ||
| 負荷抵抗 | -(LC-0850 にて 対応可) | 10 kΩ以上 | ||
| 出力遅れ | -(LC-0850 にて 対応可) | 5 ms | ||
| 外部 シンクロ 出力 |
機能 | -(LC-0850 にて 対応可) | 同期パルス/非同期クロック出力 | |
| 出力レベル | -(LC-0850 にて 対応可) | 矩形波 パルス出力: Hi 5±0.5 V、 Lo 0.5 V 以下 |
||
| DUTY | -(LC-0850 にて 対応可) | 同期パルス出力時:Hi 約1 μs 非同期クロック出力時 50±10 % |
||
| 出力周波数 | -(LC-0850 にて 対応可) | 100 Hz | ||
| 負荷抵抗 | -(LC-0850 にて 対応可) | 10 kΩ以上 | ||
| アナログ入力 | チャンネル数 | -(LC-0810AまたはLC-0850 にて 対応可) | 8 ch | |
| 電圧レンジ | -(LC-0810AまたはLC-0850 にて 対応可) | ±10 V / 20 V | ||
| 更新周波数 | -(LC-0810AまたはLC-0850 にて 対応可) | 100 Hz | ||
| オフセット | -(LC-0810AまたはLC-0850 にて 対応可) | ±20 mV以内 | ||
| 直線性 | -(LC-0810AまたはLC-0850 にて 対応可) | ±0.5 % / FS | ||
| パルス入力 | チャンネル数 | -(LC-0850 にて 対応可) | 4 ch:TTLパルス 1 ch:SIN入力 | |
| 変換 | -(LC-0850 にて 対応可) | 4 chTTL:パルスカウント/周波数 /デューティから選択 1chSIN入力:周波数 |
||
| 更新周波数 | -(LC-0850 にて 対応可) | 100 Hz | ||
| 周波数範囲 (4ch TTL) |
-(LC-0850 にて 対応可) | パルスカウント:DC ~ 50 kHz 周波数/デューティ:1 Hz ~ 50 kHz |
||
| 周波数範囲 (1ch SIN) |
-(LC-0850 にて 対応可) | 周波数:1 Hz ~ 50 kHz | ||
| 精度 (4ch TTL) |
-(LC-0850 にて 対応可) | パルスカウント:±1 カウント以内 周波数:入力周波数 × 0.02 %±1Hz以内 デューティ変換:1 kHz以下;±2 %以内 1 kHz以上;±6 %以内 |
||
| 精度 (1ch SIN) |
-(LC-0850 にて 対応可) | 周波数:入力周波数 × 0.02 %±1 Hz以内 | ||
| 電源出力 | -(LC-0810AまたはLC-0850 にて 対応可) | DC12 ± 2 V(約4 VA 以内)×1 ch | ||
| 外部トリガ 入出力 |
入力 | スタート、ストップ信号(無電圧接点・有電圧接点) | ||
| 出力 | ゲート信号 | |||
| PC インタフェース | USB 2.0 | |||
| 一般仕様 | 使用電源 | DC 9 ~ 32 V/AC 100 ~ 240 V(ACアダプター使用時:オプション) | ||
| 消費電力 | 最大 30 VA | |||
| 使用温度範囲 | 0 ~ 50 ℃ | |||
| 保存温度範囲 | -10 ~ 60 ℃ | |||
| 付属品 | パッチアンテナ(LC-0720)、 リモートボックス(LC-0083)、 フェニックスコネクター(4Pおよび2P各1個) IMU(LC-0085)および各接続ケーブル、 DC電源ケーブル、USBケーブル、 PC標準ソフトウェア、取扱説明書 |
高精度アンテナ(LC-0086)X 2、大型表示器(LC-0084)、リモートボックス(LC-0083)、フェニックスコネクター(4Pおよび2P 各1個)、IMU慣性計測ユニット(LC-0085)および各接続ケーブル、DC電源ケーブル、USBケーブル、PC標準ソフトウェア、アンテナ&IMU設置用マグネットシート、取扱説明書 | ||
| 外形寸法(質量) | 271(W)×217(D)×48(H) mm (約 1.4 kg) | 271(W)×217(D)×76(H) mm (約 2.2 kg) | ||
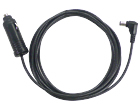
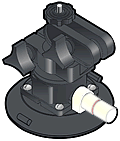
| その他 | オプション | シガーソケット用電源ケーブル(LC-0730A)、フロントガラス取付けアタッチメント(LC-0740)、 デジタルプリンタ(DPU-414)、テープスイッチ |
||
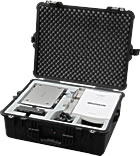
| キャリングケース(LC-0813) | キャリングケース(LC-0814) |
|||
| パソコン 動作推奨環境 |
OS:Windows® XP(SP3)/7[32/64 bit]、 メモリ:1 GB以上、 HDD:80 GB以上 | |||
| CPU:Intel Core 2 Duo / 2 GHz 以上、 USB:2ポート以上 (USB 3.0 は非対応) | ||||
| パソコン動作環境にて画面解像度:XGA(1024 ×768)以上 | ||||
*1:水平速度 30 km/h 以上、衛星捕捉数 7 個以上での精度。水平速度 30 km/h 以下 衛星捕捉数7個以上では、 ± 0.3 km/h。
衛星捕捉数7個以下で マルチパスが無い場合、± 0.6 km/h。
*2:測定距離 300 mで、水平速度 30 km/h 以上、衛星捕捉数 7 個以上での精度。測定距離 300 mで、水平速度 30 km/h 以下 衛星捕捉数7個以上では、±0.3%。衛星捕捉数7個以下で マルチパスが無い場合、±0.5 %
*3:アンテナ間距離 2 m、水平速度 100 km/hの時 衛星7個以上時の精度。
アンテナ間距離 2 m、水平速度 100 km/hの時 衛星4個以上時の場合、±0.8 km/h。
*4:アンテナ間距離 2 m、水平速度 100 km/hの時 衛星7個以上時の精度。
アンテナ間距離 2 m、水平速度 100 km/hの時 衛星4個以上時の場合、±0.70 %
*5:アンテナ間距離 2 m、水平速度 100 km/hの時 衛星7個以上時の精度。
アンテナ間距離 2 m、水平速度 100 km/hの時 衛星4個以上時の場合、±0.20 m/s
*6:アンテナ間距離 2 m、水平速度 100 km/hの時 衛星7個以上時の精度。
アンテナ間距離 2 m、水平速度 100 km/hの時 衛星4個以上時の場合、±0.65 %
*7:アンテナ間距離 2 m、水平速度30 km/h以上、衛星7個以上時の精度。
アンテナ間距離 2 m、水平速度30 km/h以上、衛星4個以上時の場合、0.30°RMS
*8:アンテナ間距離 2 m、衛星7個以上時の精度。
アンテナ間距離 2 m、衛星4個以上時の場合、±0.2°RMS
*9:LC-8100Aではオプションです。
* Windows® XP、Windows® 7 は、米国 Microsoft Corporation の米国およびその他の国における登録商標または商標です。
* Intel® Core は米国 Intel Corporation の米国およびその他の国における商標です。
| 品名(型名) | 外部入出力ユニット(LC-0850) | ||
|---|---|---|---|
| 任意 アナログ 出力 |
項目 | 水平速度、直進速度、横速度、垂直速度、
衛星数、進行方位、北方向速度、東方向
速度、横すべり角、ヨー角、ピッチ角、
ロール角、IMU座標軸XYZ加速度、
I MU座標軸XYZ角速度、勾配角、衛星ロストフラグ、車両座標軸XYZ加速度、
車両座標軸XYZ角速度、車両姿勢角、
任意位置直進速度、任意位置横速度、
任意位置垂直速度、任意位置横すべり角 より 16ch を選択 |
|
| 出力電圧 | -10.0~10.0 V(PCソフトにて変更可能) | ||
| オフセット | ±50 mV以内 | ||
| 直線性 | ± 0.5 % / FS | ||
| 温度安定度 | ± 0.05 % / FS/℃ | ||
| 出力周波数 | 100 Hz | ||
| 負荷抵抗 | 10 kΩ以上 | ||
| 出力遅れ | 5 ms | ||
| 外部 シンクロ 出力 |
機能 | 同期パルス/非同期クロック出力 | |
| 出力レベル | 矩形波 パルス出力: Hi 5±0.5 V、Lo 0.5 V 以下 | ||
| DUTY | 同期パルス出力時:Hi 約1 μs 非同期クロック出力時 50±10 % |
||
| 出力周波数 | 100 Hz | ||
| 負荷抵抗 | 10 kΩ以上 | ||
| アナログ入力 | チャンネル数 | 8 ch | |
| 電圧レンジ | ±10 V / 20 V | ||
| 更新周波数 | 100 Hz | ||
| オフセット | ±20 mV以内 | ||
| 直線性 | ±0.5 % / FS | ||
| パルス入力 | チャンネル数 | 4 ch:TTLパルス 1 ch:SIN入力 | |
| 変換 | 4 chTTL:パルスカウント/周波数/デューティから選択 1chSIN入力:周波数 |
||
| 更新周波数 | 100 Hz | ||
| 周波数範囲 (4ch TTL) |
パルスカウント:DC ~ 50 kHz 周波数/デューティ:1 Hz ~ 50 kHz |
||
| 周波数範囲 (1ch SIN) |
周波数:1 Hz ~ 50 kHz | ||
| 精度 (4ch TTL) |
パルスカウント:±1 カウント以内 周波数:入力周波数 × 0.02 %±1Hz以内 デューティ変換:1 kHz以下;±2 %以内、1 kHz以上;±6 %以内 |
||
| 精度 (1ch SIN) |
周波数:入力周波数 × 0.02 %±1 Hz以内 | ||
| 電源出力 | DC12 ± 2 V(約4 VA 以内)×1 ch | ||
| 外形寸法 | 271(W)×217(D)×48(H) mm | ||
| 品名(型名) | 外部入力ユニット(LC-0810A) | ||
|---|---|---|---|
| アナログ 出力 |
チャンネル数 | 8ch(BNC 4ch) | |
| 電圧レンジ | ±10/±20 V | ||
| 更新周波数 | 100 Hz | ||
| オフセット | ±20 mV以内 | ||
| 直線性 | ±0.5 %/FS | ||
| パルス入力 | チャンネル数 | 2ch(BNC×2)、入力:TTLパルス | |
| 変換 | パルスカウント/周波数/デューティから選択 | ||
| 更新周波数 | 100 Hz | ||
| 周波数範囲 |
パルスカウント:DC ~ 50 kHz 周波数/デューティ:1 Hz ~ 50 kHz |
||
| 精度 | パルスカウント:±1 カウント以内 周波数:入力周波数 × 0.02 %±1Hz以内 デューティ変換:1 kHz以下;±2 %以内、1 kHz以上;±6 %以内 |
||
| コネクター | D-Sub15pin、 BNC×6 | ||
| 電源出力 | DC12 ± 2 V(約4 VA 以内)×1 ch | ||
| 外形寸法 | 271(W)×217(D)×48(H) mm | ||
| 品名(型名) | IMU慣性計測ユニット(LC-0085) | ||
|---|---|---|---|
| 加速度 | 直線性 | 0.2 %/FS(参考精度) | |
| 測定範囲 | ±98 m/s2( 参考精度) | ||
| 角速度 | 直線性 | 0.1 %/FS(参考精度) | |
| 測定範囲 | ±150 °/s(参考精度) | ||
| ケーブル | 5 m | ||
| 保護等級 | IP43 | ||
| 外形寸法(質量) | 79(W)×79(D)×41(H) mm(約250 g/マグネット装着時:約500 g) | ||
| 品名(型名) | リモートボックス(LC-0083) |
|---|---|
| 機能 | 試験開始・終了の指令、表示部のクリア |
| SW | START、 STOP、 RESET、 SELECT |
| 外形寸法(質量) | 45(W)×20(D)×115(H) mm(約100 g) |
| 品名(型名) | CAN入力機能(LC-0851) |
|---|---|
| 規格 | Ver. 2.0B準拠 |
| 更新周波数 | 100 Hz |
| ボーレート | 125、 250、 500、 1000 kbpsより選択 |
| フォーマット | 標準ID/拡張ID対応 |
| データ | CAN入力:最大32 ch取得可能 OBDⅡプロトコルにより、最大10項目の指定計測値を取得可能 |
| 付属品 | D-Sub9 pinコネクター |
| 品名(型名) | CAN出力機能(LC-0811A) |
|---|---|
| 規格 | Ver. 2.0B準拠 |
| 更新周波数 | 100 Hz |
| ボーレート | 125、 250、 500、 1000 kbpsより選択 |
| フォーマット | 標準ID/拡張ID対応 |
| データ | ひとつのID内に速度、距離、衛星などの情報を集約。(IDは任意設定可能) |
| 付属品 | D-Sub9 pinコネクター、 CAN分岐ケーブル(LC-0862) |
| 品名(型名) | 小型表示器(LC-0080) | 大型表示器(LC-0084) |
|---|---|---|
| 表示方法 | 蛍光表示管(緑色) | |
| 機能 | 表示設定、試験開始・終了の指令、メモリ指令 速度、距離、衛星捕捉情報の表示、簡易試験結果の表示 1段/2段表示切替等表示モード設定可 オプションであるDPU-414プリンタへの出力指令 |
|
| 付属品 | ケーブル | |
| オプション | フロントガラス取り付けアタッチメント (LC-0740) |
- |
| 外形寸法 (質量) |
約180(W)×45(D)×75(H) mm (約300 g) |
約210(W)×50(D)×71(H) mm (約450 g) |
| 品名(型名) | INPUT CONNECTOR BOX(LC-0815) | OUTPUT CONNECTOR BOX(LC-0819) |
|---|---|---|
| 表示方法 | 外部入出力機能ユニットのD-Sub 入力コネクターをBNCに変換 |
外部入出力機能ユニットのD-Sub 出力コネクターをBNCに変換 |
| 機能 | BNC×16、D-Sub37pin×1 | |
| 付属品 | D-Subケーブル | |
| 外形寸法(質量) | 約230(W)×100(D)×28(H) mm(約750 g) | |
| 品名(型名) | パッチアンテナ(LC-0720A) | 高精度アンテナ(LC-0086) |
|---|---|---|
| ケーブル長 | 5 m | |
| 使用温度範囲 | -40~85 ℃ | -40~70 ℃ |
| 保護等級 | - | IP69K |
| 外形寸法 (質量) |
約48(W)×40(D)×13(H) mm (約105 g) |
約Φ180(D)×70(H) mm (約900 g) |
その他オプション
| LC-0730A シガーソケット 電源ケーブル |
LC-0740 フロントガラス取付 アタッチメント |
LC-0813 キャリングケース (LC-8100(A)用) |
|---|---|---|
 |
 |
 |
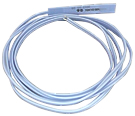
| PE1704174 テープスイッチ |
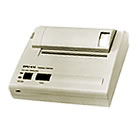
DPU-414 デジタルプリンタ |
LC-0814 キャリングケース (LC-8200(A)用) |
|---|---|---|
 |
 |
 |
最終更新日:2013/09/19